设为主页  加入收藏
 
·I2S数字功放IC/内置DSP音频算法功放芯片  ·马达驱动IC  ·2.1声道单芯片D类功放IC  ·内置DC/DC升压模块的D类功放IC  ·锂电充电管理IC/快充IC  ·无线遥控方案  ·直流无刷电机驱动芯片
当前位置:首页->技术分享
步进电机和伺服电机有什么区别?
文章来源:永阜康科技 更新时间:2026/9/30 10:26:00
在线咨询:
给我发消息
姚红霞 3003214837
给我发消息
鄢先辉 2850985542
给我发消息
张代明 3003290139
13713728695
 

1.输出转速

步进电机:
在正常工作情况下它的最大输出转速是600转每分钟,超过这个转速,输出的扭矩就会急速下滑。
伺服电机:
额定转速是3000转每分钟,最大转速是6000转每分钟,在额定转速中的扭矩都是一样的。

2.矩频特性

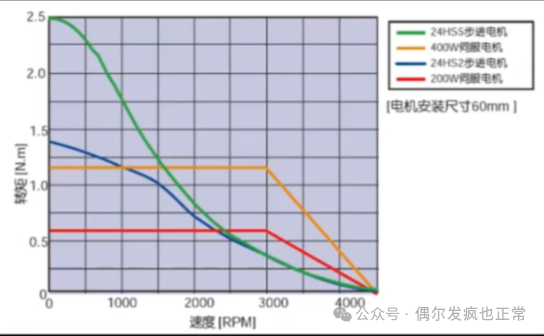
这个指的就是输出扭矩和转速之间的关系
步进电机:输出转速越快 输出转矩越小
伺服电机:额定转速以内,恒转矩输出,超过额定转速,恒功率输出
下面这个是步进电机和伺服电机转速和转矩的图像


3.过载能力

步进电机是不具备过载能力的,一旦过载会出现丢步的问题。
伺服电机是具备3倍的过载能力,最大扭矩是额定扭矩的3倍。

4.定位精度

步进电机的精度取决于电机相数,驱动细分设置。
伺服电机的精度取决于编码器的分辨率。

5.加速时间

它指的是利用电机带动机构运动,由静止到匀速运动所需要的时间。
步进电机基本上在0.2到0.4秒之间
伺服电机可以在几毫秒就实现这个动作但是通常都是在0.1到0.2秒之间

6.控制方式

步进电机是属于开环控制,是没有任何的反馈的,比如说让电机带动一个机构运动,可能没运动到位置,电机就停下来了。
伺服电机是属于闭环控制,它是有反馈的,能够反馈电机输出的转速和圈速,比如说我用伺服电机带动一个机构运动,如果没用运动到位置,会有反馈,利用驱动器再给伺服电机发送脉冲,直到运动到准确的位置。


    您可能对以下产品感兴趣  
产品型号 功能介绍 兼容型号 封装形式 工作电压 备注
ACM6200 ACM6200QFR集成算法控制、预驱以及Hall传感器,非常适合需要灵活设置调速曲线且EMC要求复杂的车载单相无刷风机和水泵驱动. QFN-20 3.5V-28V 3.5V-28V操作电压,集成预驱的单相无刷电机驱动控制器
ACM6265 ACM6265QFR 集成算法控制、预驱、较高电压 MOS 以及 Hall 传感器,非常适合需要灵活设置调速曲线且 EMC 要 求复杂的车载单相无刷风机和水泵驱动. ACM6255 QFN (21) 3.2 mm × 5mm×0.75mm 3.5V-28V 24V, 2A母线电流, 全集成可编程单相无刷电机驱动芯片
ACM6255 ACM6255 集成算法控制、预驱、较高电压MOS以及Hall传感器,非常适合需要灵活设置调速曲线且EMC要求复杂的车载单相无刷风机和水泵驱动. ACM6265 QFN (21) 3.2 mm × 5mm×0.75mm 3.5V-18V 18V,3A母线电流,集成可编程单相无刷电机驱动芯片
 
 
·蓝牙音箱的音频功放/升压/充电管
·单节锂电内置升压音频功放IC选型
·HT7179 12V升24V内置
·5V USB输入、三节锂电升压型
·网络主播声卡专用耳机放大IC-H
 
M12269 HT366 ACM8629 HT338 

业务洽谈:手机:13713728695(微信同号)   QQ:3003207580  EMAIL:panbo@szczkjgs.com   联系人:潘波

地址:深圳市宝安西乡航城大道航城创新创业园A3栋3楼

版权所有:深圳市永阜康科技有限公司  备案号:粤ICP备17113496号